Agriculture de précision et robotique : GNSS, modulation, capteurs et échange de données
C7.2 — Raisonner le choix des technologies dans un contexte de transitions
Une situation de chantier
Au printemps, un céréalier veut apporter l'azote sur un blé de 12 ha sans en mettre partout la même dose : la parcelle a une zone sableuse qui plafonne à 60 q/ha et une zone limoneuse qui monte à 95. L'épandeur est ISOBUS, le tracteur a un récepteur satellite et une console, et le conseiller a envoyé une carte de préconisation. Le conducteur doit relier tout cela et comprendre ce qui se passe quand la console lit une position, compare à la carte et commande le débit. Cette leçon décrit la chaîne de l'agriculture de précision : positionnement par satellite, corrections, modulation intra-parcellaire, capteurs, robots et échange de données. Elle donne les ordres de grandeur de précision et de gains, pour raisonner un choix plutôt que le subir.
GNSS : comment un récepteur sait où il est
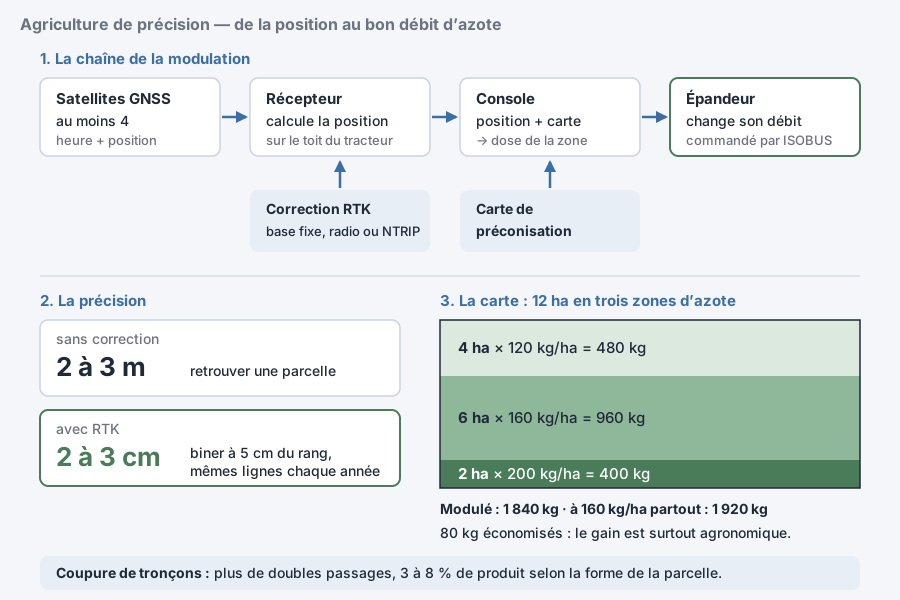
GNSS désigne l'ensemble des constellations de satellites de positionnement : GPS américain, Galileo européen, GLONASS, BeiDou. Chaque satellite émet l'heure exacte et sa position ; le récepteur mesure le temps de trajet du signal, en déduit une distance, et avec au moins quatre satellites calcule sa position. Les erreurs viennent de la traversée de l'atmosphère, de la précision des horloges et des réflexions sur les bâtiments ou les arbres. Sans correction, la précision est de 2 à 3 m : suffisant pour retrouver une parcelle, pas pour aligner des passages. Un récepteur qui voit peu de satellites, en fond de vallée ou sous une lisière, perd en précision et peut décrocher : c'est la première chose à vérifier quand le guidage « saute ».
Les corrections : du mètre au centimètre
Les corrections différentielles compensent les erreurs communes en comparant avec une position connue. Le SBAS gratuit (EGNOS en Europe) diffuse par satellite une correction qui ramène l'erreur absolue à l'ordre du mètre, avec 20 à 30 cm d'un passage au suivant : suffisant pour l'épandage et la pulvérisation avec coupure de tronçons. Le RTK (cinématique temps réel) utilise une base fixe dont la position est connue au centimètre ; elle envoie ses écarts au tracteur par radio ou par internet mobile (réseau de stations, protocole NTRIP). Précision : 2 à 3 cm, et surtout répétable d'une année sur l'autre, ce qui permet le semis sur les mêmes lignes ou le binage à 5 cm du rang. Les corrections par satellite payantes se situent entre les deux, de 5 à 15 cm, sans base ni couverture téléphonique. Le choix dépend de l'outil : 30 cm pour un épandeur, 2 cm pour une bineuse.
Modulation intra-parcellaire : le bon apport au bon endroit
Moduler, c'est faire varier la dose selon la position. La console lit une carte de préconisation découpée en zones, compare la position GNSS et commande l'outil (débit de l'épandeur, densité du semoir, pression du pulvérisateur). Sur les 12 ha du céréalier, trois zones : 4 ha à 120 kg d'azote par hectare, 6 ha à 160, 2 ha à 200. Total modulé : 480 + 960 + 400 = 1 840 kg, contre 12 × 160 = 1 920 kg en dose uniforme. L'économie d'engrais est faible (80 kg) ; le gain est surtout agronomique : moins de verse et de lessivage sur le sable, plus de rendement sur le limon. La coupure automatique de tronçons évite aussi les doubles passages sur les pointes et les fourrières, ce qui vaut 3 à 8 % de produit selon la forme de la parcelle.
Les capteurs qui fabriquent les cartes
Une carte de préconisation se construit à partir de mesures. Le capteur de rendement d'une moissonneuse mesure le débit de grain (plaque de choc ou capteur optique) et l'humidité, croisés avec la position et la largeur de coupe. Les capteurs de biomasse, sur tracteur, drone ou satellite, calculent un indice de végétation (NDVI) à partir de la réflexion du rouge et du proche infrarouge. La conductivité électrique du sol, mesurée par des disques ou des électrodes, dessine les zones de texture. Des sondes mesurent l'humidité du sol pour piloter l'irrigation. Chaque capteur demande un étalonnage : un capteur de rendement non calibré par pesée sur un pont-bascule donne une carte fausse de 10 à 15 %. Sans étalonnage, la précision du GNSS ne sert à rien : la position est exacte, la valeur ne l'est pas.
Robots : de l'autoguidage à l'autonomie
Un robot de désherbage est un porte-outil autonome qui se guide par RTK et par caméras : il reconnaît les rangs, distingue la culture de l'adventice et actionne des lames, des doigts ou un jet ciblé. Sa capacité est modeste, de l'ordre de 0,3 à 1 ha/h en maraîchage, mais il travaille 12 à 20 h par jour, sans conducteur, avec une énergie électrique ou un petit moteur thermique. La sécurité repose sur une clôture virtuelle (géorepérage), des capteurs d'obstacles, un arrêt d'urgence et une surveillance à distance ; les constructeurs demandent aujourd'hui qu'une personne surveille le robot et puisse l'arrêter, au titre de leur analyse de risques, sans règle générale qui l'impose. À partir de 2027, le règlement européen sur les machines (2023/1230) exigera des machines mobiles autonomes une fonction de supervision qui permet de les surveiller et de les arrêter à distance ; sur route ouverte, un robot ne circule pas seul. Les robots trouvent leur place là où la main-d'œuvre manque et où le désherbage chimique recule : cultures légumières, vigne, betterave. Ce sont des robots de précision, pas des tracteurs sans conducteur : leur intérêt vient du geste ciblé.
ISOBUS et échange de données
ISOBUS est la norme ISO 11783 qui permet à un outil de n'importe quelle marque de dialoguer avec la console de n'importe quel tracteur. Le terminal universel (UT) affiche l'interface de l'outil ; le contrôleur de tâches (TC) enregistre le travail et commande la modulation (TC-GEO) et la coupure de tronçons (TC-SC). Les données de chantier (parcelle, doses, trajets, rendement) s'échangent au format ISO-XML ou par des formats de fichiers de forme entre la console et le logiciel de gestion parcellaire, par clé USB ou par connexion sans fil. Cet échange rend le chantier traçable : ce qui a été appliqué, où, quand, à quelle dose. C'est ce qui permet de justifier une pratique auprès d'un cahier des charges ou d'un contrôle, et de préparer la campagne suivante à partir de la précédente.
Raisonner un choix, pas empiler des options
Les technologies de précision coûtent : un abonnement RTK, une console, des capteurs, du temps de paramétrage. Elles rapportent quand la parcelle est hétérogène, quand l'intrant est cher ou réglementé, quand la main-d'œuvre manque ou quand la traçabilité est exigée. Sur une petite parcelle homogène, la modulation n'apporte rien ; la coupure de tronçons, elle, paie presque toujours. Un robot de désherbage ne se justifie pas sur 5 ha de céréales, il se justifie sur 5 ha de carottes. Le raisonnement attendu en C7.2 est donc le même que pour les énergies : décrire le contexte agro-écologique et économique, identifier la contrainte principale, puis justifier la technologie qui la lève. La précision est un moyen au service de la transition, pas une fin.
- le GNSS donne 2 à 3 m sans correction, de l'ordre du mètre avec EGNOS (20 à 30 cm passe à passe), 2 à 3 cm et une répétabilité annuelle avec le RTK. La modulation intra-parcellaire applique une carte de préconisation zone par zone ; la coupure de tronçons évite les doubles passages. Les cartes viennent de capteurs (rendement, NDVI, conductivité) qui doivent être étalonnés. Les robots de désherbage combinent RTK, caméras et geste ciblé, avec une sécurité par géorepérage. ISOBUS (ISO 11783) fait dialoguer outils et consoles et permet l'échange des données de chantier, donc la traçabilité. On choisit une technologie pour lever une contrainte identifiée, jamais pour elle-même.
Pour aller plus loin
Vous êtes élève ? Testez-vous sur ce chapitre
6 questions corrigées, chacune avec son explication. Les trois premières se font tout de suite, sans compte ; la suite, avec une classe abonnée ou un compte personnel.
Faire les 3 premières questionsVotre classe ne l’utilise pas ? Avec un établissement abonné, tout s’ouvre et votre formateur voit où chacun en est. Envoyez-lui ce cours :