Capteurs, calculateur, bus CAN et codes défaut : dialoguer avec l'engin
Identifier les principaux capteurs et actionneurs, expliquer le rôle du calculateur et du bus CAN, lire et interpréter un code défaut avec l'outil de diagnostic.
Un engin moderne, c'est un réseau
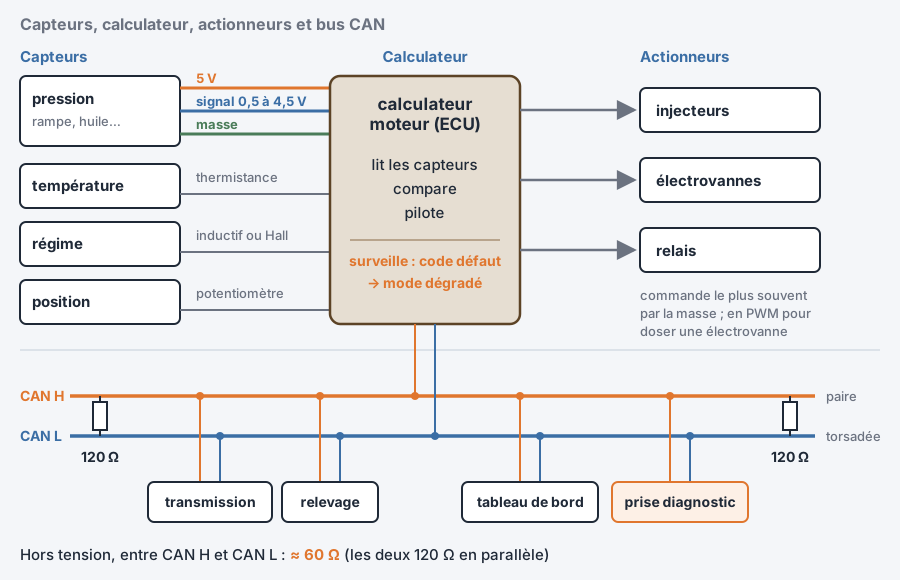
Sur un tracteur récent, l'accélérateur n'est plus un câble mais un potentiomètre ; la pédale envoie une tension au calculateur moteur, qui décide de la quantité de gazole injectée. La transmission, le relevage, la cabine, le pont avant ont chacun leur calculateur (on parle d'ECU ou de boîtier électronique), et tous dialoguent entre eux. Ce que tu vois au tableau de bord, régime, température, code défaut, ne vient plus d'un fil direct mais d'un message échangé sur un réseau. Comprendre cette architecture, c'est comprendre pourquoi un capteur de vitesse défaillant peut bloquer le relevage, ou pourquoi une masse de calculateur douteuse fait apparaître dix codes en même temps.
Les capteurs : traduire le réel en signal
Un capteur transforme une grandeur physique en signal électrique. Capteur de température : une thermistance dont la résistance baisse quand la température monte. Capteur de pression (huile, rampe d'injection, hydraulique) : un signal de tension, souvent de 0,5 à 4,5 V, proportionnel à la pression, alimenté en 5 V par le calculateur. Capteur de régime ou de vitesse : inductif (une tension alternative dont la fréquence dépend de la vitesse) ou à effet Hall (un signal carré). Capteur de position (relevage, pédale) : un potentiomètre. Beaucoup de capteurs sont alimentés en 5 V par le calculateur ; tu contrôles donc trois choses : le 5 V, la masse, et le signal qui doit varier quand tu fais varier la grandeur mesurée.
Les actionneurs et le calculateur
Le calculateur lit les capteurs, compare avec ses cartographies, et pilote les actionneurs : injecteurs, électrovannes hydrauliques, relais, moteurs pas à pas. Il commande la plupart du temps par la masse, en PWM (impulsions plus ou moins larges) pour doser une électrovanne proportionnelle. Le calculateur surveille aussi chaque circuit : un capteur qui donne une valeur impossible (0 V ou 5 V en permanence), un actionneur dont la résistance est hors plage, un signal absent, tout cela est enregistré comme code défaut. Il passe alors souvent en mode dégradé : puissance réduite, fonction inhibée. Le mode dégradé n'est pas une panne, c'est une protection ; le code te dit où chercher.
Le bus CAN : deux fils pour tout dire
Les calculateurs communiquent par un bus CAN : une paire de fils torsadés, CAN High et CAN Low, sur lesquels circulent des messages numériques. Chaque message porte une identité et des données ; tous les calculateurs écoutent, chacun prend ce qui le concerne. Le bus est terminé par deux résistances de 120 Ω aux extrémités : hors tension, entre CAN H et CAN L, tu dois lire environ 60 Ω. Sous tension, au repos, les deux fils sont vers 2,5 V ; quand le bus transmet, CAN H monte vers 3,5 V et CAN L descend vers 1,5 V, et un multimètre lit une moyenne, un peu au-dessus de 2,5 V pour CAN H, un peu en dessous pour CAN L. Un fil du bus coupé ou en court-circuit fait perdre la communication : le tableau de bord affiche des tirets, le diagnostic ne répond plus. Sur le matériel agricole, un bus normalisé (ISOBUS) permet en plus au tracteur de dialoguer avec l'outil attelé par la prise à l'arrière.
L'outil de diagnostic et les codes défaut
L'outil de diagnostic se branche sur la prise de l'engin, lit les codes défaut mémorisés, affiche les valeurs en direct des capteurs, et pilote certains actionneurs. Un code défaut se lit avec sa description et son état : actif (présent maintenant) ou mémorisé (survenu dans le passé). Un code « circuit ouvert capteur de pression de rampe » ne veut pas dire « capteur mort » : cela veut dire que le calculateur ne voit plus le signal, ce qui vient d'un capteur, d'un fil, d'un connecteur ou du 5 V. C'est là que le multimètre et le schéma prennent le relais de l'outil. Une fois la réparation faite, efface les codes, refais un essai dans les conditions du défaut, et relis : un code qui ne revient pas est une panne réparée.
Astuce
- un capteur se contrôle par ses trois fils : alimentation, masse, signal.
- Entre CAN H et CAN L hors tension, environ 60 Ω : les deux terminaisons de 120 Ω en parallèle.
- Un code défaut désigne un circuit, pas une pièce : c'est le point de départ, pas la conclusion.
Pour aller plus loin
Vous êtes élève ? Testez-vous sur ce chapitre
6 questions corrigées, chacune avec son explication. Les trois premières se font tout de suite, sans compte ; la suite, avec une classe abonnée ou un compte personnel.
Faire les 3 premières questionsVotre classe ne l’utilise pas ? Avec un établissement abonné, tout s’ouvre et votre formateur voit où chacun en est. Envoyez-lui ce cours :